Locus Robotics aposta na garra macia da Nexera para o que a sucção não pega, os 30% a 40% que sobram
Depois de mais de oito bilhões de picks com robôs móveis, a empresa entrou em manipulação com o Locus Array e comprou a canadense Nexera. Roy Belak, que dirigia a Nexera, diz o que ainda trava a área: inteligência para a pinça e um tato que não se degrada com o uso.
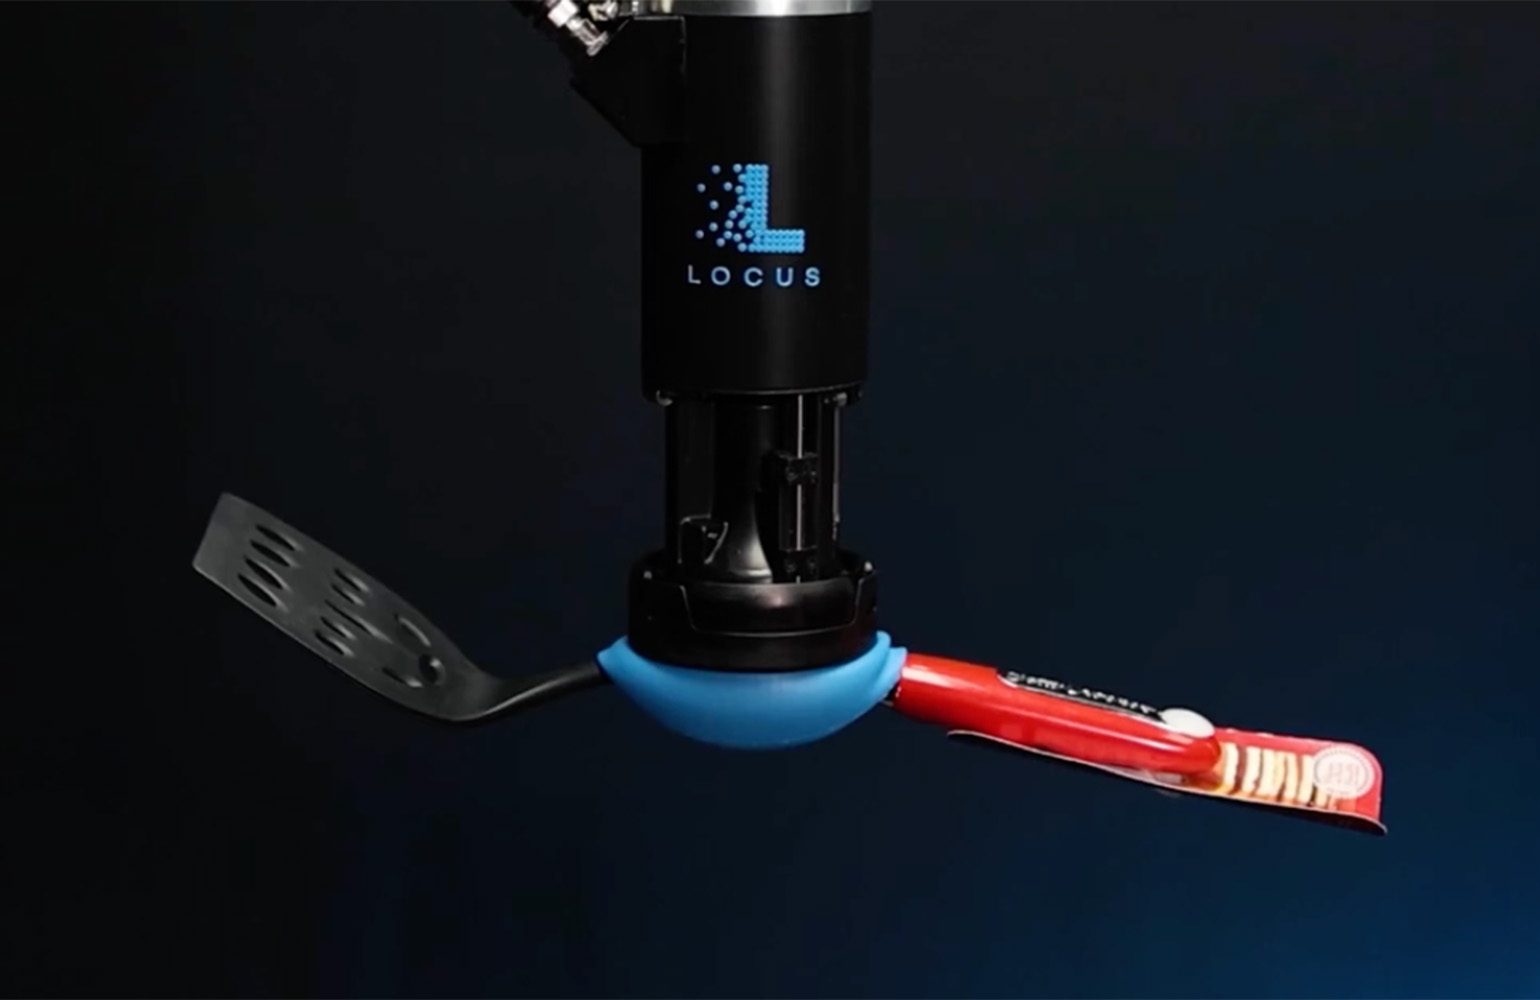
A Locus Robotics, cujos robôs móveis já participaram de mais de oito bilhões de picks em armazéns, entrou em manipulação em março de 2025 com o Locus Array, um manipulador móvel com braço de coleta guiado por visão. Pouco mais de um ano depois comprou a Nexera Robotics, de Vancouver, dona da tecnologia de garra NeuraGrasp, que já havia passado por pelo menos seis gerações de produto. As empresas se conheceram na feira MODEX, quando o Array ainda tinha uma garra de sucção padrão.
Roy Belak, ex-CEO da Nexera e hoje vice-presidente sênior de garra robótica da Locus, conta que a integração coube por pouco: o Array já tinha ar comprimido, alimentação elétrica e o mais que a garra precisava. "Se tivéssemos perdido essa janela por um ano, teria sido muito difícil fazer essas mudanças." Ele não deu prazo para os clientes receberem a tecnologia, mas espera que a próxima exibição pública do Array já a traga. O Array ainda está começando a ser implantado com a garra original.
Sucção resolve 60% a 70%
A leitura de Belak sobre o setor é a de um espectro entre sucção e pinça. "A sucção é muito boa, em especial em armazém. De 60% a 70% das vezes, é tudo de que você precisa. O problema é quando você chega aos 30% ou 40% restantes e às coberturas de itens realmente altas." A NeuraGrasp combina as duas, sucção e pinça, para cobrir esse resto; a tendência do setor, diz ele, é a pinça ganhar peso, "mas a sucção leva você boa parte do caminho com ar, e o que funciona não se joga fora".
O critério de Belak é confiabilidade, não velocidade. A sucção tem limite de desempenho, mas é extremamente confiável; a pinça, conforme a complexidade, vai de "marginalmente confiável" a "questionavelmente confiável". Depois de confiabilidade vem a qualidade do pick: item danificado, item duplo e item errado não aparecem no anúncio, mas comem o custo do cliente. "Primeiro a qualidade; depois se preocupa com velocidade."
O que ainda trava
Dois entraves, segundo ele: inteligência e tato. O setor sabe construir mãos e estruturas eletromecânicas sofisticadas, mas, na pinça, a inteligência que faz a mão agir ainda está atrás. E falta um sentido de tato robusto, que não se degrade com pouco uso; esse dado é difícil de simular ou de gerar. "Não acho que dado simulado vá ajudar muito nesse problema." A Nexera já usa tato e quer avançar nisso, e a Locus diz que manipulação é um pilar em que quer ser excepcional, dentro e fora do Array.
O que isso muda aqui
*Não chega*: nada na matéria aponta para o Brasil, nem operação nem canal. O que viaja é o número: se sucção resolve 60% a 70% dos itens de um armazém, uma célula de picking especificada aqui deveria começar por ela e medir o resto antes de pagar por pinça. E o critério de Belak, confiabilidade antes de velocidade, e qualidade do pick antes de picks por hora, vale para qualquer proposta comercial que chegue à mesa.