Skild AI ensina humanoide a jogar bola com mais de 140 anos de simulação e leva o aprendizado ao robô físico
A Skild AI treinou um robô para jogar futebol jogando contra versões de si mesmo, por mais de 140 anos simulados, e passou a política aprendida para um humanoide de verdade, sem demonstração humana.
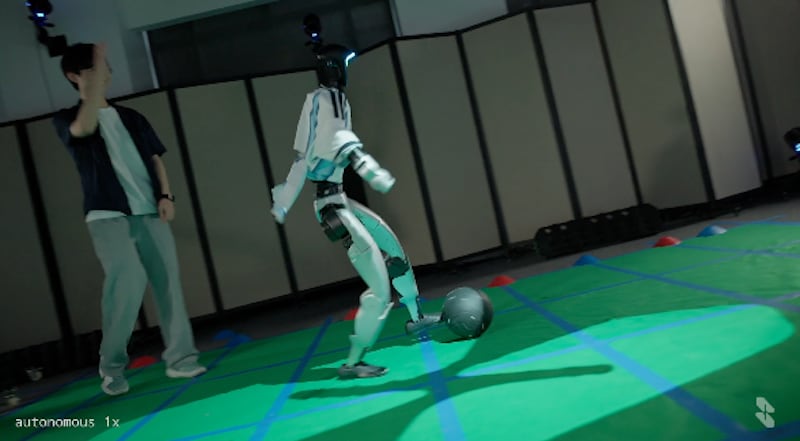
A Skild AI mostrou uma nova forma de treinar robôs sem depender de pessoas demonstrando cada movimento. A empresa usou o modelo de base S1 e o simulador Nvidia Isaac Sim para ensinar um robô a jogar futebol, com um único objetivo: marcar gol. O treino somou mais de 140 anos de partidas simuladas.
Em vez de programar drible, desarme ou levantar depois de uma queda, os pesquisadores deixaram a política competir contra versões cada vez mais capazes dela mesma. Nos primeiros meses simulados, o robô mal andava. Com o tempo, aprendeu a se recuperar de quedas e passou a driblar adversários, proteger a bola e desarmar. Segundo a Skild, esses comportamentos surgiram do objetivo de marcar gol, e não de recompensas desenhadas uma a uma.
Da simulação ao humanoide de verdade
Terminado o treino, a empresa transferiu a política para um humanoide físico e o mostrou jogando. O trabalho é uma etapa de pós-treino do S1, apresentado em agosto, que foi pré-treinado com vídeos de pessoas, dados de luvas, simulação e teleoperação. A Skild argumenta que modelos treinados só com dados humanos ficam limitados ao que esses dados mostram, e que o autojogo físico pode ir além.
A empresa diz que o método não se limita ao esporte e já está sendo levado a tarefas cotidianas. Testes iniciais com quatro agentes jogando juntos já produziram passes e coordenação, e o próximo passo é explorar manipulação e navegação em grupo.
O que isso muda aqui
*Sem efeito* — por enquanto, é pesquisa demonstrada em futebol, sem produto, preço ou prazo para fábrica, e a própria empresa trata fábrica, obra e casa como perguntas em aberto. Não há robô da Skild à venda no Brasil nem anúncio de parceiros por aqui.
O que importa para quem integra e ensina automação é o gargalo que a proposta ataca: o volume de dados humanos necessário para ensinar um robô a fazer algo novo. Se o autojogo em simulação transferir para tarefas úteis, o custo de programar e demonstrar cada operação cai. Ainda não se sabe se isso funciona fora de um jogo de regras simples. Acompanhe como leitura de tendência em IA física, não como projeto.